Publications
2026
MolmoSpaces: Large-Scale Open Ecosystem for Robot Manipulation and Navigation
Robotics: Science and Systems XXII
·
13 Jul 2026
·
doi:10.15607/rss.2026.xxii.091
Robometer: Scaling General-Purpose Robotic Reward Models via Trajectory Comparisons
Robotics: Science and Systems XXII
·
13 Jul 2026
·
doi:10.15607/rss.2026.xxii.140
PEEK: Guiding and Minimal Image Representations for Zero-Shot Generalization of Robot Manipulation Policies
2026 IEEE International Conference on Robotics and Automation (ICRA)
·
01 Jun 2026
·
doi:10.1109/icra57385.2026.11697556
Robo Eval: Where Robotic Manipulation Meets Structured and Scalable Evaluation
2026 IEEE International Conference on Robotics and Automation (ICRA)
·
01 Jun 2026
·
doi:10.1109/icra57385.2026.11697082
GraspGen: A Diffusion-based Framework for 6-DOF Grasping with On-Generator Training
2026 IEEE International Conference on Robotics and Automation (ICRA)
·
01 Jun 2026
·
doi:10.1109/icra57385.2026.11696426
GRAPE: Generalizing Robot Policy via Preference Alignment
2026 IEEE International Conference on Robotics and Automation (ICRA)
·
01 Jun 2026
·
doi:10.1109/icra57385.2026.11695972
MolmoAct: Action Reasoning Models that can Reason in Space
2026 IEEE International Conference on Robotics and Automation (ICRA)
·
01 Jun 2026
·
doi:10.1109/icra57385.2026.11696546
Flex-$π$: A Multi-Stream World-Action Model with Compute Flexibility
arXiv
·
01 Jan 2026
·
doi:10.48550/arxiv.2608.10860
MolmoAct2: Action Reasoning Models for Real-world Deployment
arXiv
·
01 Jan 2026
·
doi:10.48550/arxiv.2605.02881
RoboPlayground: Democratizing Robotic Evaluation through Structured Physical Domains
arXiv
·
01 Jan 2026
·
doi:10.48550/arxiv.2604.05226
MolmoB0T: Large-Scale Simulation Enables Zero-Shot Manipulation
arXiv
·
01 Jan 2026
·
doi:10.48550/arxiv.2603.16861
TOPReward: Token Probabilities as Hidden Zero-Shot Rewards for Robotics
arXiv
·
01 Jan 2026
·
doi:10.48550/arxiv.2602.19313
Recurrent-Depth VLA: Implicit Test-Time Compute Scaling of Vision-Language-Action Models via Latent Iterative Reasoning
arXiv
·
01 Jan 2026
·
doi:10.48550/arxiv.2602.07845
2025
OptiGrasp: Optimized Grasp Pose Detection Using RGB Images for Warehouse Picking Robots
2025 IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS)
·
19 Oct 2025
·
doi:10.1109/iros60139.2025.11245882
TWIN: Two-handed Intelligent Benchmark for Bimanual Manipulation
2025 IEEE International Conference on Robotics and Automation (ICRA)
·
19 May 2025
·
doi:10.1109/icra55743.2025.11128527
Aim My Robot: Precision Local Navigation to Any Object
IEEE Robotics and Automation Letters
·
01 Apr 2025
·
doi:10.1109/LRA.2025.3542323
PointArena: Probing Multimodal Grounding Through Language-Guided Pointing
arXiv
·
01 Jan 2025
·
doi:10.48550/arxiv.2505.09990
ManiFlow: A General Robot Manipulation Policy via Consistency Flow Training
arXiv
·
01 Jan 2025
·
doi:10.48550/arxiv.2509.01819
FailSafe: Reasoning and Recovery from Failures in Vision-Language-Action Models
arXiv
·
01 Jan 2025
·
doi:10.48550/arxiv.2510.01642
SAM2Act: Integrating Visual Foundation Model with A Memory Architecture for Robotic Manipulation
arXiv
·
01 Jan 2025
·
doi:10.48550/arXiv.2501.18564
DreamGen: Unlocking Generalization in Robot Learning through Video World Models
arXiv
·
01 Jan 2025
·
doi:10.48550/arxiv.2505.12705
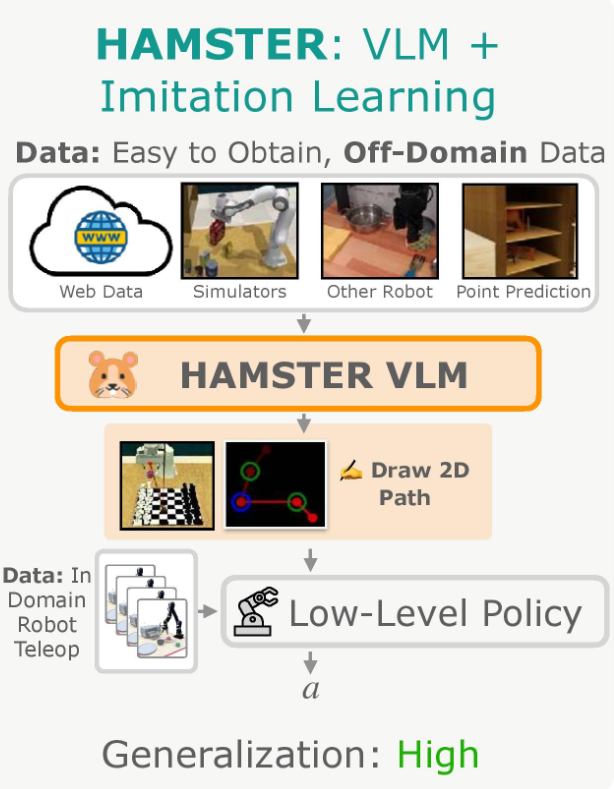
HAMSTER: Hierarchical Action Models For Open-World Robot Manipulation
arXiv
·
01 Jan 2025
·
doi:10.48550/arXiv.2502.05485
This work proposes a hierarchical vision-language-action (VLA) model that improves robot generalization by using off-domain data (like videos or simulations). Instead of predicting actions directly, a high-level model generates a 2D path, which guides a low-level controller. This approach leads to better transfer across domains and improves real-robot performance by 20% on average.
GR00T N1: An Open Foundation Model for Generalist Humanoid Robots
arXiv
·
01 Jan 2025
·
doi:10.48550/arxiv.2503.14734
2024
Learning to Build by Building Your Own Instructions
Lecture Notes in Computer Science
·
24 Nov 2024
·
doi:10.1007/978-3-031-73024-5_16
EVE: Enabling Anyone to Train Robots using Augmented Reality
Proceedings of the 37th Annual ACM Symposium on User Interface Software and Technology
·
11 Oct 2024
·
doi:10.1145/3654777.3676413
URDFormer: A Pipeline for Constructing Articulated Simulation Environments from Real-World Images
Robotics: Science and Systems XX
·
15 Jul 2024
·
doi:10.15607/rss.2024.xx.124
THE COLOSSEUM: A Benchmark for Evaluating Generalization for Robotic Manipulation
Robotics: Science and Systems XX
·
15 Jul 2024
·
doi:10.15607/rss.2024.xx.133
RoboMD: Uncovering Robot Vulnerabilities through Semantic Potential Fields
arXiv
·
01 Jan 2024
·
doi:10.48550/arxiv.2412.02818
PerAct2: Benchmarking and Learning for Robotic Bimanual Manipulation Tasks
arXiv
·
01 Jan 2024
·
doi:10.48550/arXiv.2407.00278
Latent Action Pretraining from Videos
arXiv
·
01 Jan 2024
·
doi:10.48550/arXiv.2410.11758
ASID: Active Exploration for System Identification in Robotic Manipulation
arXiv
·
01 Jan 2024
·
doi:10.48550/arXiv.2404.12308
AHA: A Vision-Language-Model for Detecting and Reasoning Over Failures in Robotic Manipulation
arXiv
·
01 Jan 2024
·
doi:10.48550/arXiv.2410.00371
Manipulate-Anything: Automating Real-World Robots using Vision-Language Models
arXiv
·
01 Jan 2024
·
doi:10.48550/arXiv.2406.18915
RoboPoint: A Vision-Language Model for Spatial Affordance Prediction for Robotics
arXiv
·
01 Jan 2024
·
doi:10.48550/arXiv.2406.10721
2023
CabiNet: Scaling Neural Collision Detection for Object Rearrangement with Procedural Scene Generation
2023 IEEE International Conference on Robotics and Automation (ICRA)
·
29 May 2023
·
doi:10.1109/ICRA48891.2023.10161528
CuRobo: Parallelized Collision-Free Robot Motion Generation
2023 IEEE International Conference on Robotics and Automation (ICRA)
·
29 May 2023
·
doi:10.1109/ICRA48891.2023.10160765
TerrainNet: Visual Modeling of Complex Terrain for High-speed, Off-road Navigation
arXiv
·
01 Jan 2023
·
doi:10.48550/arXiv.2303.15771
AR2-D2:Training a Robot Without a Robot
arXiv
·
01 Jan 2023
·
doi:10.48550/arXiv.2306.13818
NEWTON: Are Large Language Models Capable of Physical Reasoning?
arXiv
·
01 Jan 2023
·
doi:10.48550/arXiv.2310.07018
M2T2: Multi-Task Masked Transformer for Object-centric Pick and Place
arXiv
·
01 Jan 2023
·
doi:10.48550/arXiv.2311.00926
STOW: Discrete-Frame Segmentation and Tracking of Unseen Objects for Warehouse Picking Robots
arXiv
·
01 Jan 2023
·
doi:10.48550/arXiv.2311.02337
2022
Impossibly Good Experts and How to Follow Them
[no publisher info]
·
29 Sep 2022
·
https://openreview.net/forum?id=sciA_xgYofB
Perceiver-Actor: A Multi-Task Transformer for Robotic Manipulation
[no publisher info]
·
15 Aug 2022
·
https://openreview.net/forum?id=PS_eCS_WCvD
Motion Policy Networks
[no publisher info]
·
15 Aug 2022
·
https://openreview.net/forum?id=aQnn9cIVTRJ
HandoverSim: A Simulation Framework and Benchmark for Human-to-Robot Object Handovers
2022 International Conference on Robotics and Automation (ICRA)
·
23 May 2022
·
doi:10.1109/ICRA46639.2022.9812302
iCaps: Iterative Category-Level Object Pose and Shape Estimation
IEEE Robotics and Automation Letters
·
01 Apr 2022
·
doi:10.1109/LRA.2022.3142441
Hierarchical Policies for Cluttered-Scene Grasping With Latent Plans
IEEE Robotics and Automation Letters
·
01 Apr 2022
·
doi:10.1109/LRA.2022.3143198
Geometric Fabrics: Generalizing Classical Mechanics to Capture the Physics of Behavior
IEEE Robotics and Automation Letters
·
01 Apr 2022
·
doi:10.1109/LRA.2022.3143311
DexTransfer: Real World Multi-fingered Dexterous Grasping with Minimal Human Demonstrations
arXiv
·
01 Jan 2022
·
doi:10.48550/arXiv.2209.14284
Break and Make: Interactive Structural Understanding Using LEGO Bricks
Lecture Notes in Computer Science
·
01 Jan 2022
·
doi:10.1007/978-3-031-19815-1_6
Learning Robust Real-World Dexterous Grasping Policies via Implicit Shape Augmentation
arXiv
·
01 Jan 2022
·
doi:10.48550/arXiv.2210.13638
2021
PoseRBPF: A Rao–Blackwellized Particle Filter for 6-D Object Pose Tracking
IEEE Transactions on Robotics
·
01 Oct 2021
·
doi:10.1109/TRO.2021.3056043
Unseen Object Instance Segmentation for Robotic Environments
IEEE Transactions on Robotics
·
01 Oct 2021
·
doi:10.1109/TRO.2021.3060341
Towards Coordinated Robot Motions: End-to-End Learning of Motion Policies on Transform Trees
2021 IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS)
·
27 Sep 2021
·
doi:10.1109/IROS51168.2021.9636097
Reactive Long Horizon Task Execution via Visual Skill and Precondition Models
2021 IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS)
·
27 Sep 2021
·
doi:10.1109/IROS51168.2021.9636037
RMPflow: A Geometric Framework for Generation of Multitask Motion Policies
IEEE Transactions on Automation Science and Engineering
·
01 Jul 2021
·
doi:10.1109/TASE.2021.3053422
Goal-Auxiliary Actor-Critic for 6D Robotic Grasping with Point Clouds
[no publisher info]
·
19 Jun 2021
·
https://openreview.net/forum?id=jOSWHddP1fZ
STORM: An Integrated Framework for Fast Joint-Space Model-Predictive Control for Reactive Manipulation
[no publisher info]
·
19 Jun 2021
·
https://openreview.net/forum?id=ceOmpjMhlyS
RICE: Refining Instance Masks in Cluttered Environments with Graph Neural Networks
[no publisher info]
·
19 Jun 2021
·
https://openreview.net/forum?id=0f7gUXVAcE9
LanguageRefer: Spatial-Language Model for 3D Visual Grounding
[no publisher info]
·
19 Jun 2021
·
https://openreview.net/forum?id=dgQdvPZnH-t
Predicting Stable Configurations for Semantic Placement of Novel Objects
[no publisher info]
·
19 Jun 2021
·
https://openreview.net/forum?id=5DjX89Wyhk-
SORNet: Spatial Object-Centric Representations for Sequential Manipulation
[no publisher info]
·
19 Jun 2021
·
https://openreview.net/forum?id=mOLu2rODIJF
CLIPort: What and Where Pathways for Robotic Manipulation
[no publisher info]
·
19 Jun 2021
·
https://openreview.net/forum?id=9uFiX_HRsIL
Semantic Terrain Classification for Off-Road Autonomous Driving
[no publisher info]
·
19 Jun 2021
·
https://openreview.net/forum?id=AL4FPs84YdQ
Learning Composable Behavior Embeddings for Long-Horizon Visual Navigation
IEEE Robotics and Automation Letters
·
01 Apr 2021
·
doi:10.1109/LRA.2021.3060649
DexYCB: A Benchmark for Capturing Hand Grasping of Objects
arXiv
·
01 Jan 2021
·
doi:10.48550/arXiv.2104.04631
2020
Collaborative Interaction Models for Optimized Human-Robot Teamwork
2020 IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS)
·
24 Oct 2020
·
doi:10.1109/IROS45743.2020.9341369
Self-supervised 6D Object Pose Estimation for Robot Manipulation
2020 IEEE International Conference on Robotics and Automation (ICRA)
·
01 May 2020
·
doi:10.1109/ICRA40945.2020.9196714
Scaling Local Control to Large-Scale Topological Navigation
2020 IEEE International Conference on Robotics and Automation (ICRA)
·
01 May 2020
·
doi:10.1109/ICRA40945.2020.9196644
IRIS: Implicit Reinforcement without Interaction at Scale for Learning Control from Offline Robot Manipulation Data
2020 IEEE International Conference on Robotics and Automation (ICRA)
·
01 May 2020
·
doi:10.1109/ICRA40945.2020.9196935
RMPflow: A Computational Graph for Automatic Motion Policy Generation
Springer Proceedings in Advanced Robotics
·
01 Jan 2020
·
doi:10.1007/978-3-030-44051-0_26
DeepGMR: Learning Latent Gaussian Mixture Models for Registration
Lecture Notes in Computer Science
·
01 Jan 2020
·
doi:10.1007/978-3-030-58558-7_43
Sim-to-Real Task Planning and Execution from Perception via Reactivity and Recovery
CoRR
·
01 Jan 2020
·
https://openreview.net/forum?id=PTnGQQNgKn
Watching the World Go By: Representation Learning from Unlabeled Videos
arXiv
·
01 Jan 2020
·
doi:10.48550/arXiv.2003.07990
Geometric Fabrics for the Acceleration-based Design of Robotic Motion
arXiv
·
01 Jan 2020
·
doi:10.48550/arXiv.2010.14750
Stein Variational Model Predictive Control
arXiv
·
01 Jan 2020
·
doi:10.48550/arXiv.2011.07641
2019
Self-directed Lifelong Learning for Robot Vision
Springer Proceedings in Advanced Robotics
·
28 Nov 2019
·
doi:10.1007/978-3-030-28619-4_14
EARLY FUSION for Goal Directed Robotic Vision
2019 IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS)
·
01 Nov 2019
·
doi:10.1109/IROS40897.2019.8968165
Robust Learning of Tactile Force Estimation through Robot Interaction
2019 International Conference on Robotics and Automation (ICRA)
·
01 May 2019
·
doi:10.1109/ICRA.2019.8793502
Joint Inference of Kinematic and Force Trajectories with Visuo-Tactile Sensing
2019 International Conference on Robotics and Automation (ICRA)
·
01 May 2019
·
doi:10.1109/ICRA.2019.8794048
Prospection: Interpretable plans from language by predicting the future
2019 International Conference on Robotics and Automation (ICRA)
·
01 May 2019
·
doi:10.1109/ICRA.2019.8794441
Neural Autonomous Navigation with Riemannian Motion Policy
2019 International Conference on Robotics and Automation (ICRA)
·
01 May 2019
·
doi:10.1109/ICRA.2019.8794223
Part Segmentation for Highly Accurate Deformable Tracking in Occlusions via Fully Convolutional Neural Networks
2019 International Conference on Robotics and Automation (ICRA)
·
01 May 2019
·
doi:10.1109/ICRA.2019.8793656
What Should I Do Now? Marrying Reinforcement Learning and Symbolic Planning
arXiv
·
01 Jan 2019
·
doi:10.48550/arXiv.1901.01492
Motion-Nets: 6D Tracking of Unknown Objects in Unseen Environments using RGB
arXiv
·
01 Jan 2019
·
doi:10.48550/arXiv.1910.13942
Manipulation Trajectory Optimization with Online Grasp Synthesis and Selection
arXiv
·
01 Jan 2019
·
doi:10.48550/arXiv.1911.10280
ALFRED: A Benchmark for Interpreting Grounded Instructions for Everyday Tasks
arXiv
·
01 Jan 2019
·
doi:10.48550/arXiv.1912.01734
LatentFusion: End-to-End Differentiable Reconstruction and Rendering for Unseen Object Pose Estimation
arXiv
·
01 Jan 2019
·
doi:10.48550/arXiv.1912.00416
2018
SE3-Pose-Nets: Structured Deep Dynamics Models for Visuomotor Control
2018 IEEE International Conference on Robotics and Automation (ICRA)
·
01 May 2018
·
doi:10.1109/ICRA.2018.8461184
Re$^3$: Re al-Time Recurrent Regression Networks for Visual Tracking of Generic Objects
IEEE Robotics and Automation Letters
·
01 Apr 2018
·
doi:10.1109/LRA.2018.2792152
RGB-D Based Tracking of Complex Objects
Lecture Notes in Computer Science
·
01 Jan 2018
·
doi:10.1007/978-3-319-91863-1_9
DeepIM: Deep Iterative Matching for 6D Pose Estimation
arXiv
·
01 Jan 2018
·
doi:10.48550/arXiv.1804.00175
Deep Object Pose Estimation for Semantic Robotic Grasping of Household Objects
arXiv
·
01 Jan 2018
·
doi:10.48550/arXiv.1809.10790
2017
Perceiving and reasoning about liquids using fully convolutional networks
The International Journal of Robotics Research
·
30 Oct 2017
·
doi:10.1177/0278364917734052
Dynamic High Resolution Deformable Articulated Tracking
2017 International Conference on 3D Vision (3DV)
·
01 Oct 2017
·
doi:10.1109/3DV.2017.00015
SE3-nets: Learning rigid body motion using deep neural networks
2017 IEEE International Conference on Robotics and Automation (ICRA)
·
01 May 2017
·
doi:10.1109/ICRA.2017.7989023
Visual closed-loop control for pouring liquids
2017 IEEE International Conference on Robotics and Automation (ICRA)
·
01 May 2017
·
doi:10.1109/ICRA.2017.7989307
Self-Supervised Visual Descriptor Learning for Dense Correspondence
IEEE Robotics and Automation Letters
·
01 Apr 2017
·
doi:10.1109/LRA.2016.2634089
Towards Learning to Perceive and Reason About Liquids
Springer Proceedings in Advanced Robotics
·
01 Jan 2017
·
doi:10.1007/978-3-319-50115-4_43
See the Glass Half Full: Reasoning about Liquid Containers, their Volume and Content
arXiv
·
01 Jan 2017
·
doi:10.48550/arXiv.1701.02718
Visual Semantic Planning using Deep Successor Representations
arXiv
·
01 Jan 2017
·
doi:10.48550/arXiv.1705.08080
DA-RNN: Semantic Mapping with Data Associated Recurrent Neural Networks
arXiv
·
01 Jan 2017
·
doi:10.48550/arXiv.1703.03098
PoseCNN: A Convolutional Neural Network for 6D Object Pose Estimation in Cluttered Scenes
arXiv
·
01 Jan 2017
·
doi:10.48550/arXiv.1711.00199
IQA: Visual Question Answering in Interactive Environments
arXiv
·
01 Jan 2017
·
doi:10.48550/arXiv.1712.03316
Reasoning About Liquids via Closed-Loop Simulation
arXiv
·
01 Jan 2017
·
doi:10.48550/arXiv.1703.01656
2016
Evaluating Task-Dependent Taxonomies for Navigation
Proceedings of the AAAI Conference on Human Computation and Crowdsourcing
·
21 Sep 2016
·
doi:10.1609/hcomp.v4i1.13286
NEOL: Toward Never-Ending Object Learning for robots
2016 IEEE International Conference on Robotics and Automation (ICRA)
·
01 May 2016
·
doi:10.1109/ICRA.2016.7487302
Detection and Tracking of Liquids with Fully Convolutional Networks
arXiv
·
01 Jan 2016
·
doi:10.48550/arXiv.1606.06266
Guided Policy Search with Delayed Sensor Measurements
arXiv
·
01 Jan 2016
·
doi:10.48550/arXiv.1609.03076
2015
DART: dense articulated real-time tracking with consumer depth cameras
Autonomous Robots
·
28 Jul 2015
·
doi:10.1007/s10514-015-9462-z
DynamicFusion: Reconstruction and tracking of non-rigid scenes in real-time
2015 IEEE Conference on Computer Vision and Pattern Recognition (CVPR)
·
01 Jun 2015
·
doi:10.1109/CVPR.2015.7298631
Depth-based tracking with physical constraints for robot manipulation
2015 IEEE International Conference on Robotics and Automation (ICRA)
·
01 May 2015
·
doi:10.1109/ICRA.2015.7138989
Building Hierarchies of Concepts via Crowdsourcing
arXiv
·
01 Jan 2015
·
doi:10.48550/arXiv.1504.07302
2014
Unsupervised feature learning for 3D scene labeling
2014 IEEE International Conference on Robotics and Automation (ICRA)
·
01 May 2014
·
doi:10.1109/ICRA.2014.6907298
[no title info]
[no publisher info]
·
[no date info]
·
[no id info]